产品推荐 | JVT6000 Ai智能内窥检测机器人
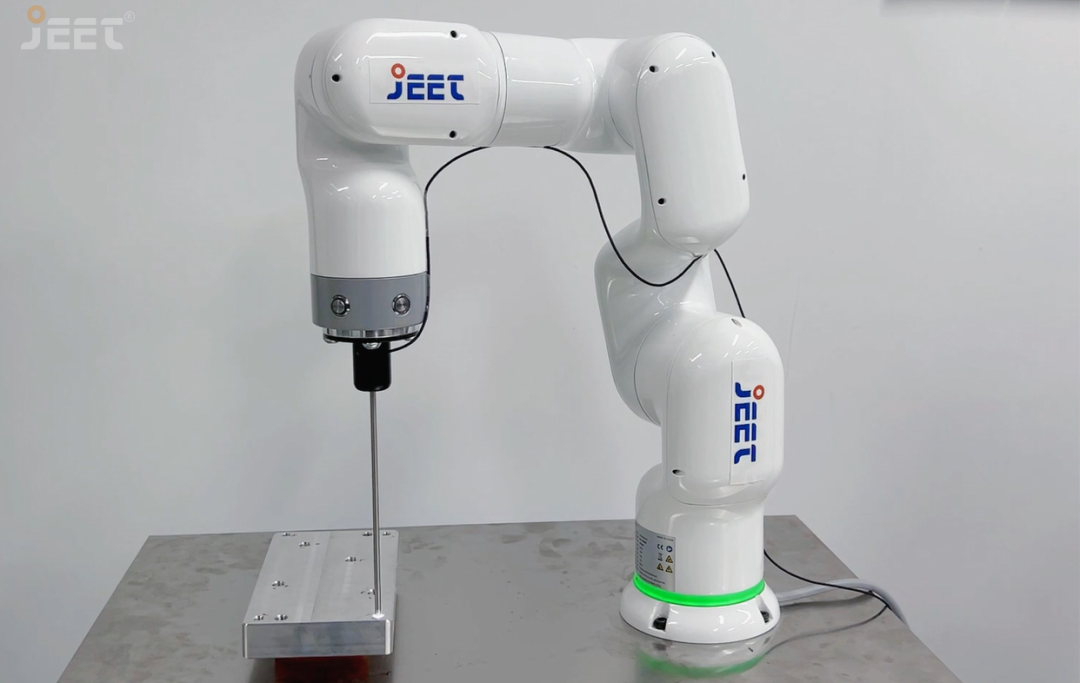
JVT6000 AI智能内窥检测机器人由六轴机械臂、内窥镜模组和工作台组成,操作简单,通用性强,具备深度神经网络算法、缺陷模型训练、拍照、录像、抓拍和测量等功能。它能实现多材料腔体内侧缺陷的自动检测,并精准识别工件内腔表面的划痕、砂眼、孔洞、凹坑或其他内孔加工缺陷。通过异常报警记录和弹窗提示,能及时发现生产制造过程中工件的缺陷情况,有效提高检测缺陷的效率和准确性。
Ai缺陷识别,让检测更智能
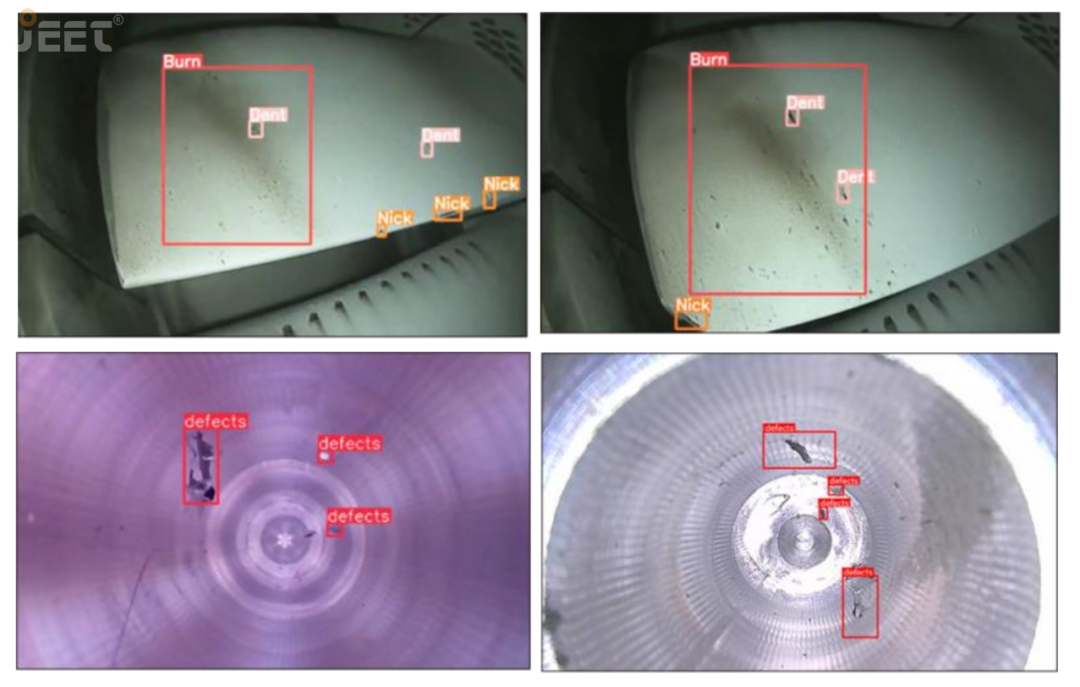
JVT6000集成2D/3D视觉算法,可对内窥镜采集的图像进行智能分析,针对划痕、砂眼、孔洞等微小缺陷进行识别,并在检测过程中自动完成缺陷判断。相比传统人工观察,Ai能够按照既定模型对图像进行持续分析,准确率提升至95%,为批量检测提供更加标准化的判断方式。
同时,设备支持客户终端缺陷模型训练。用户可以根据实际检测对象建立相应的缺陷样本,并在客户端进行特定缺陷模型的训练与更新,使检测模型能够更好地适配不同产品和检测要求。
六轴机械臂,精准又灵活
JVT6000由六轴机械臂、内窥镜模组和工作台组成,可按照预设检测流程控制内窥探头进入工件内部,并完成不同位置、不同角度的观察。设备工作半径为580mm,重复定位精度达到0.1mm,各关节具备不同角度的运动范围,最高运动速度可达180°/s。在实际检测中,可通过程序设定探头的运动轨迹,减少人工反复操控,实现检测过程的标准化。
JVT6000支持按需定制不同规格的检测探头。其景深范围为20mm—100mm,并支持0.75/1.0/1.8/2.2/2.8/3.8/4.2/6.0/8.0mm直视、侧视及直侧视等不同视向的探头,可根据被测工件的结构选择合适的管线长度。
全景图像拼接,提升复杂区域观察能力
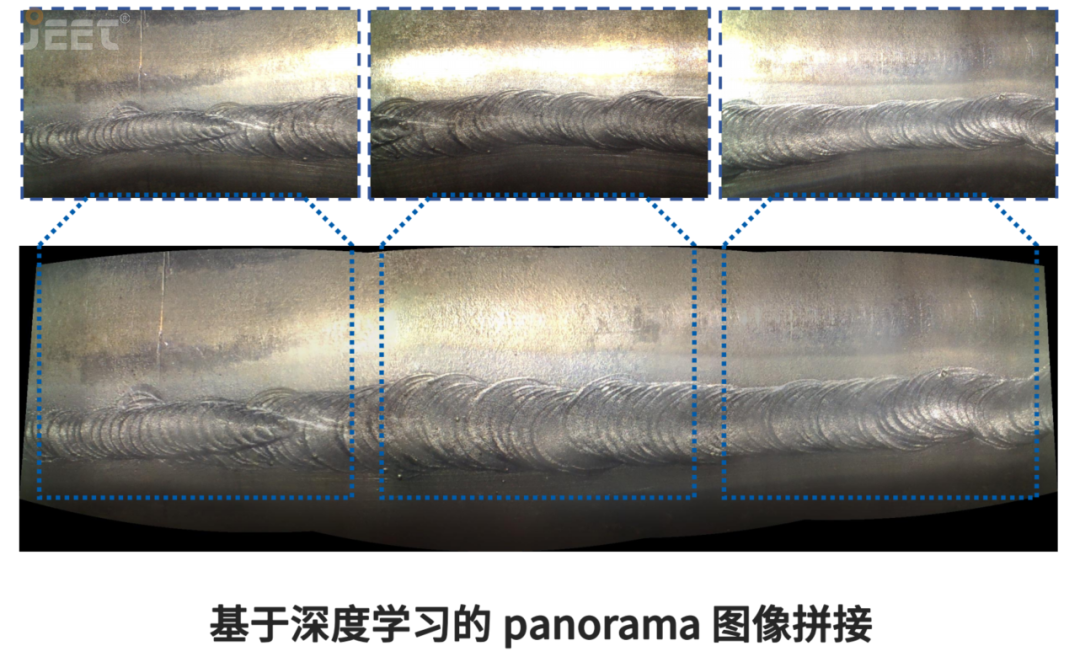
针对内腔检测过程中视野受限的问题,JVT6000支持基于深度学习的Panorama图像拼接。通过对连续采集的内窥图像进行拼接,可以将多个局部视野整合为更加完整的检测画面,帮助检测人员了解腔体内部整体情况。
配合拍照、录像、抓拍及尺寸测量等功能,设备不仅能够“看见”缺陷,也能够对检测过程和结果进行记录,为后续复核和质量追溯提供依据。
质量数据管理,形成可溯源闭环
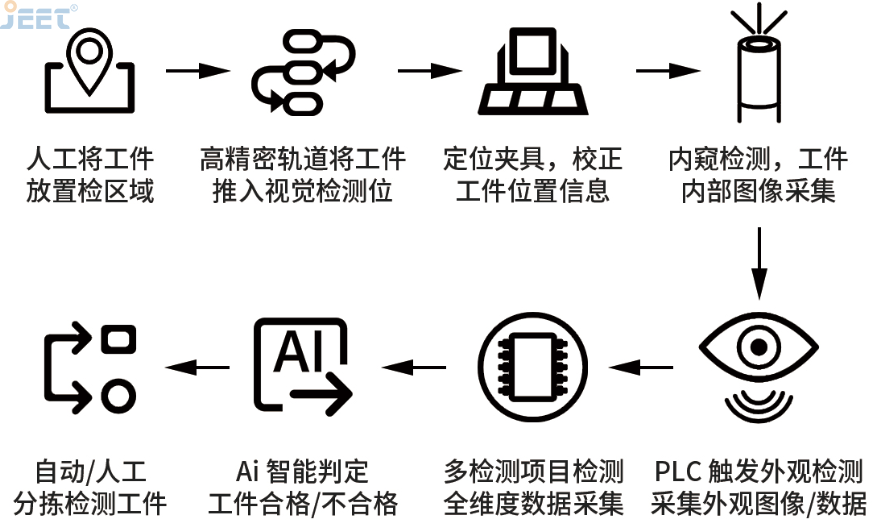
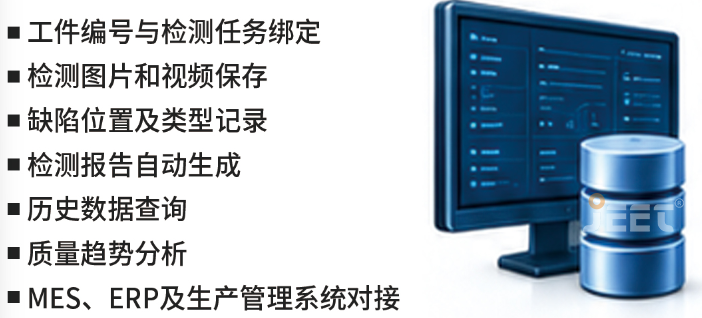
JVT6000将检测、判断和数据管理结合起来。系统可对异常情况进行记录,并通过弹窗进行提示;同时支持工件编号与检测任务绑定,缺陷位置及类型记录,数据报告及数据库管理等功能,为检测结果留存和后续查询提供基础,实现自动检测、Ai缺陷识别、质量数据管理一体化。
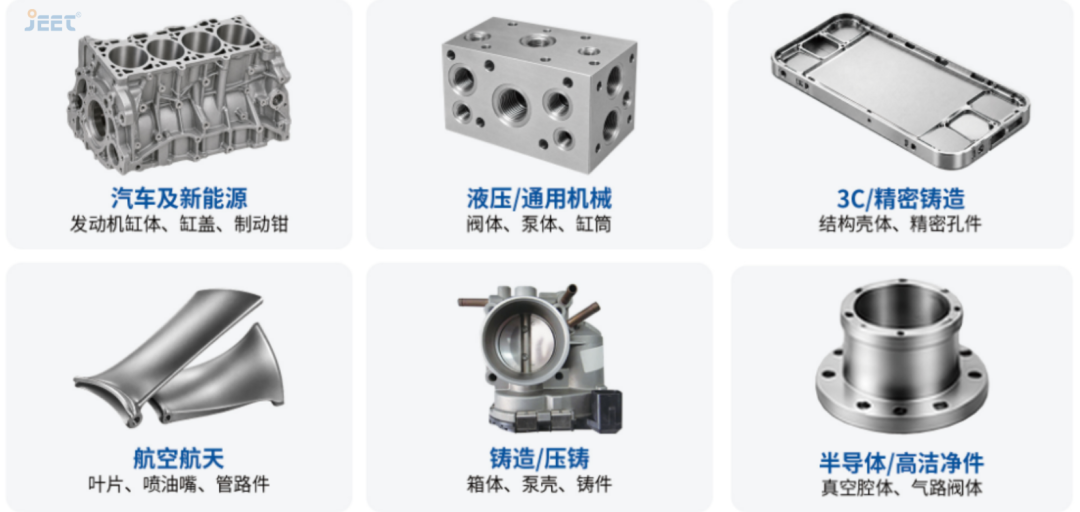
JVT6000 Ai智能内窥检测机器人适用于汽车及新能源、液压/通用机械、3C/精密铸造、航空航天、铸造/压铸、半导体/高洁净件等行业产品外观、细小内孔、盲孔、通孔等全维度区域,实现产品由内到外的全方位检测。